1.1 同步推理:一台服务器,同时跑模型的推理与动作的执行。一次只能干一件事情,模型推理过程中机械臂不执行了,会导致动作的卡顿。
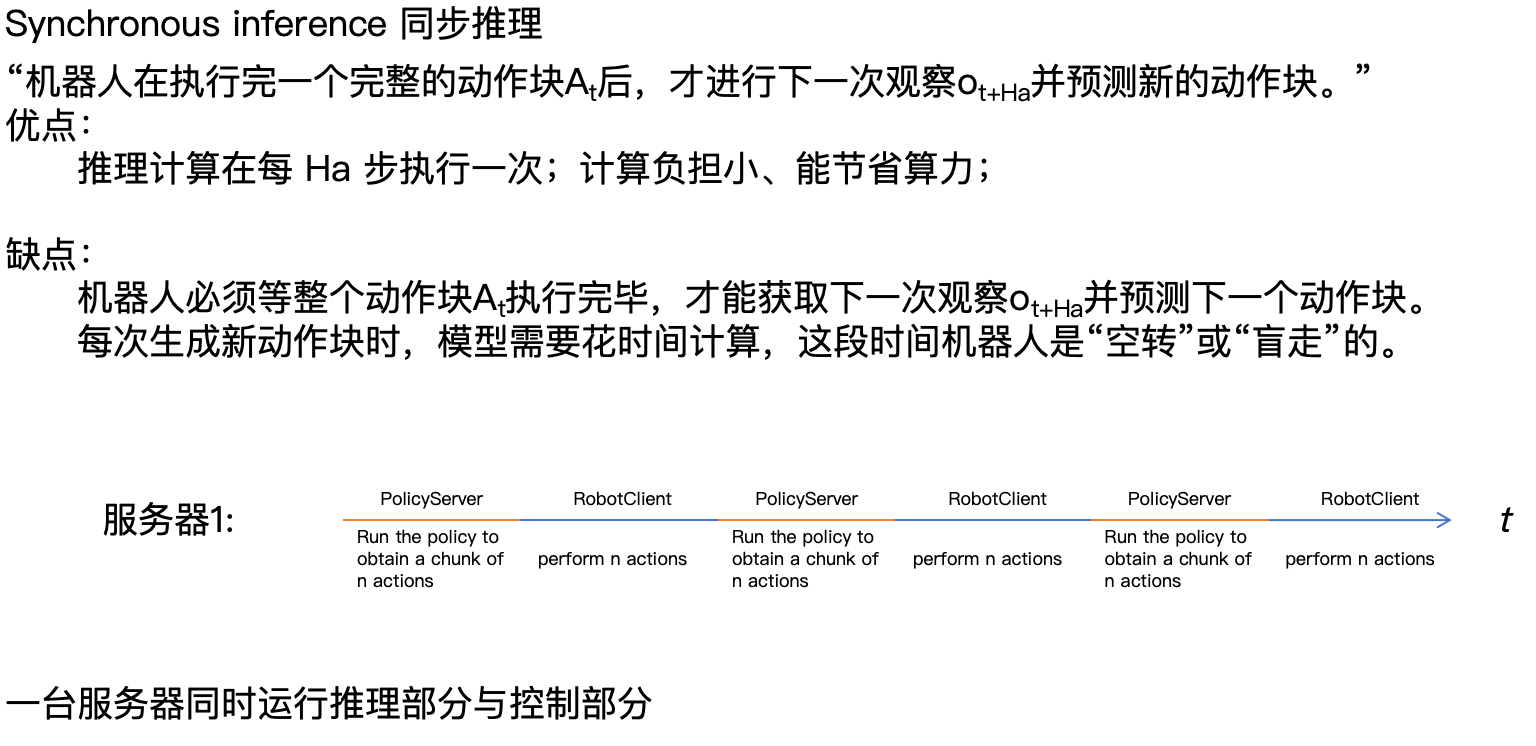
1.2 异步推理:两台服务器,一台跑模型的推理,一台跑机械臂的动作的执行。action chunk里有n个动作,执行k小于等于n个动作后执行端将观测发给推理端,模型开始推理,同时动作继续执行。经过inference delay延时后,模型将新的动作发给执行端。
2.1 推理延迟
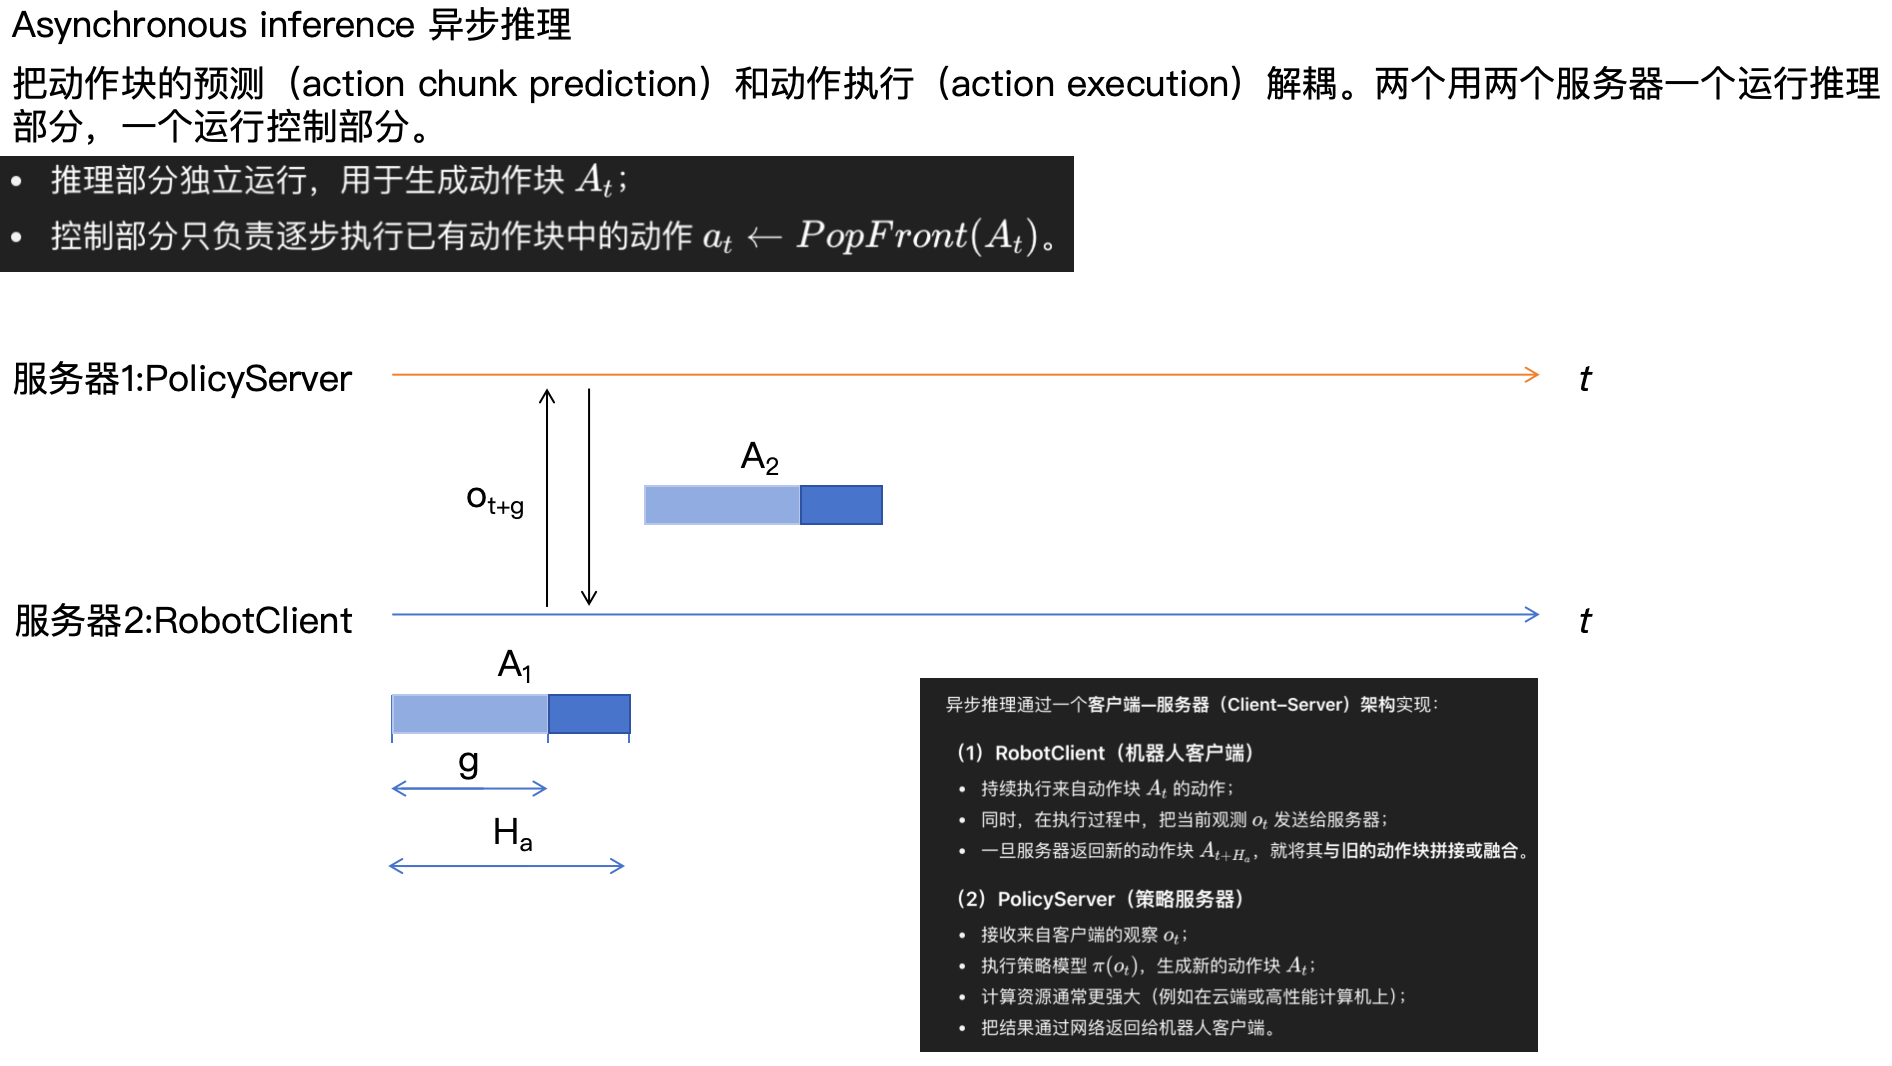
什么是推理延迟?
左图中是一个避障的任务,灰色的部分是障碍物。上一个动作是从上面避障,在上一个动作执行k个动作后,模型开始推理,推理的结果是向下避障。如果推理能立马完成,下一个动作立马执行没什么问题,但是由于推理不能立马完成有个inference delay,在推理完成时,上一个动作已经执行部分了,切换到下一个动作会跳变。
2.2 如何解决推理延迟?
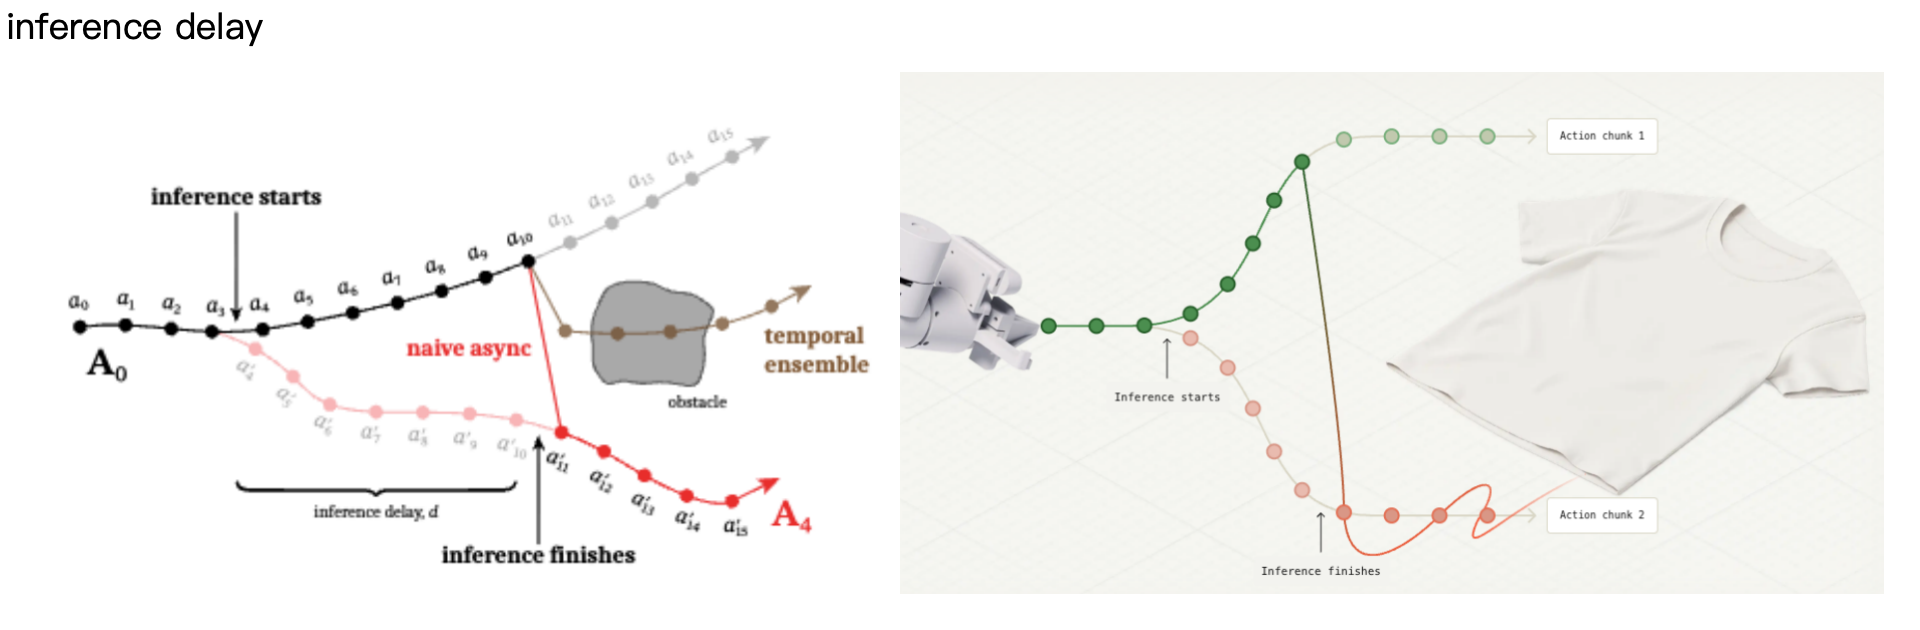
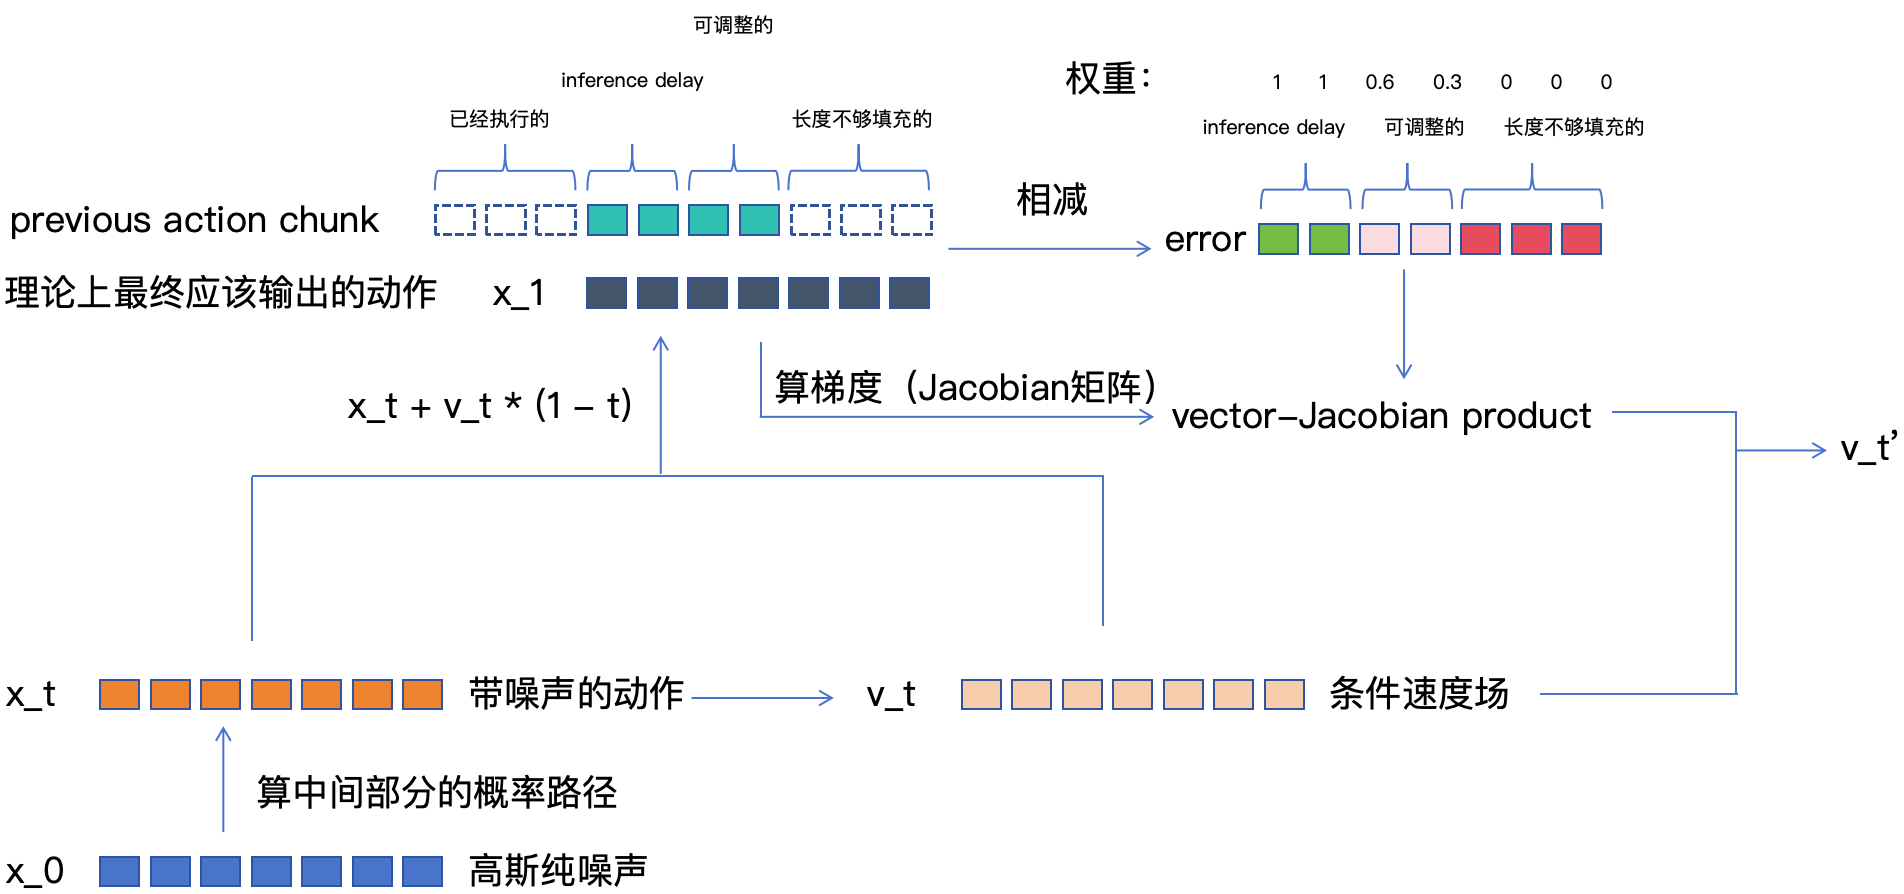
参考图像 Inpainting的方法,inference delay期间上一个动作中肯定会执行的部分看成是原图中没mask掉好的部分,可调整的的部分看成是原图中mask掉退化的图像的部分,可以自由发挥,可调整部分指数衰减,长度不够填充部分权重为零,这也叫做soft mask。
2.3 代码实现
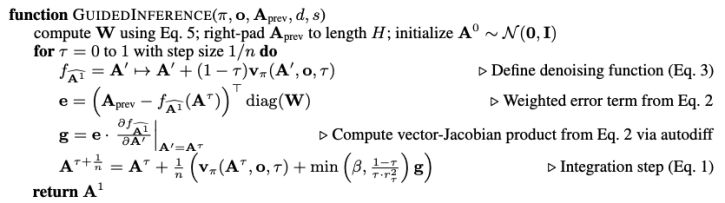
$x_0$ 是高斯纯噪声,算出中间过程中带噪声的动作$x_t$ , 由训练的flow matching模型得到速度场$v_t$ ,正常是得到下一时刻去噪的action $x_{t+1}$.
RTC中加了个约束,最终生成的干净的action $x_1$ , 在inference delay部分要与上一个action chunk保持一致。
如何加入这个约束的呢?
先根据当前带噪声动作$x_t$,和速度场$v_t$得到一个理论上的最终动作$\bar{x_1}$,
$\bar{x_1}$对$x_t$求导得到Jacobian矩阵,
将$\bar{x_1}$与$x_{prev}$做差得到error,乘以一个soft mask权重,
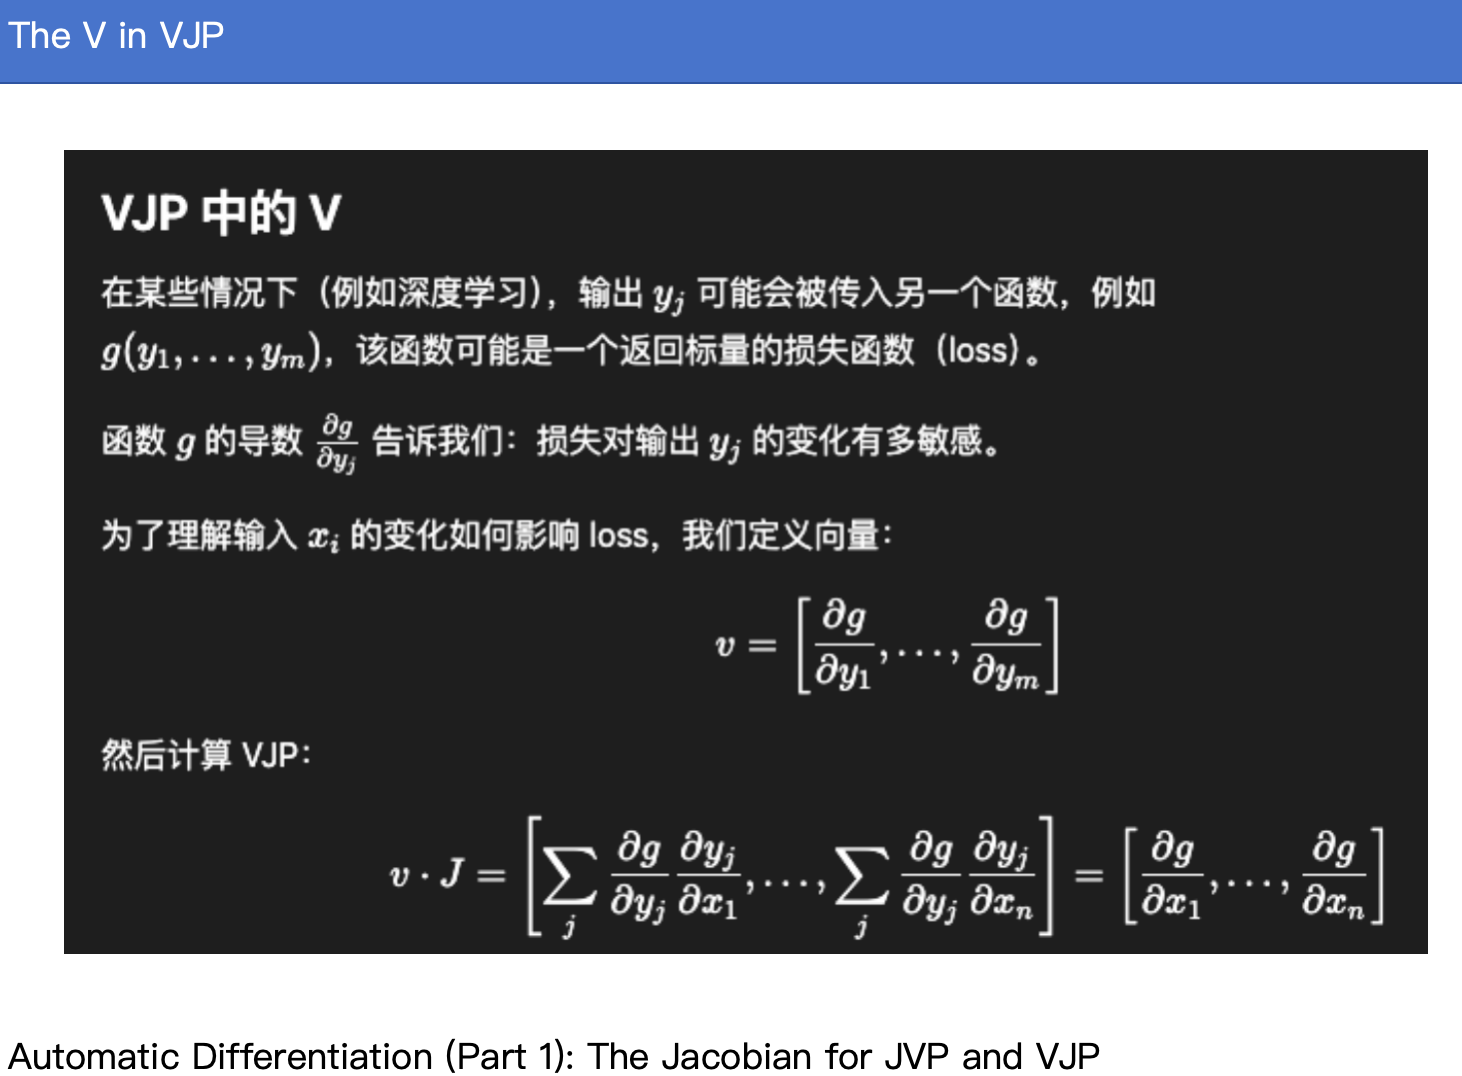
将error与Jocobian做VJP(Vector Jacobian Product),并更新$v_t$到$v_t'$
根据更新后的$v_t'$和当前带噪声动作$x_t$得到下一步动作$x_{t+1}$
3.1 雅可比矩阵与向量雅可比矩阵积
Reference
RTC blog
https://www.physicalintelligence.company/research/real_time_chunking
Training-free Linear Image Inverses via Flows 论文
https://arxiv.org/abs/2310.04432
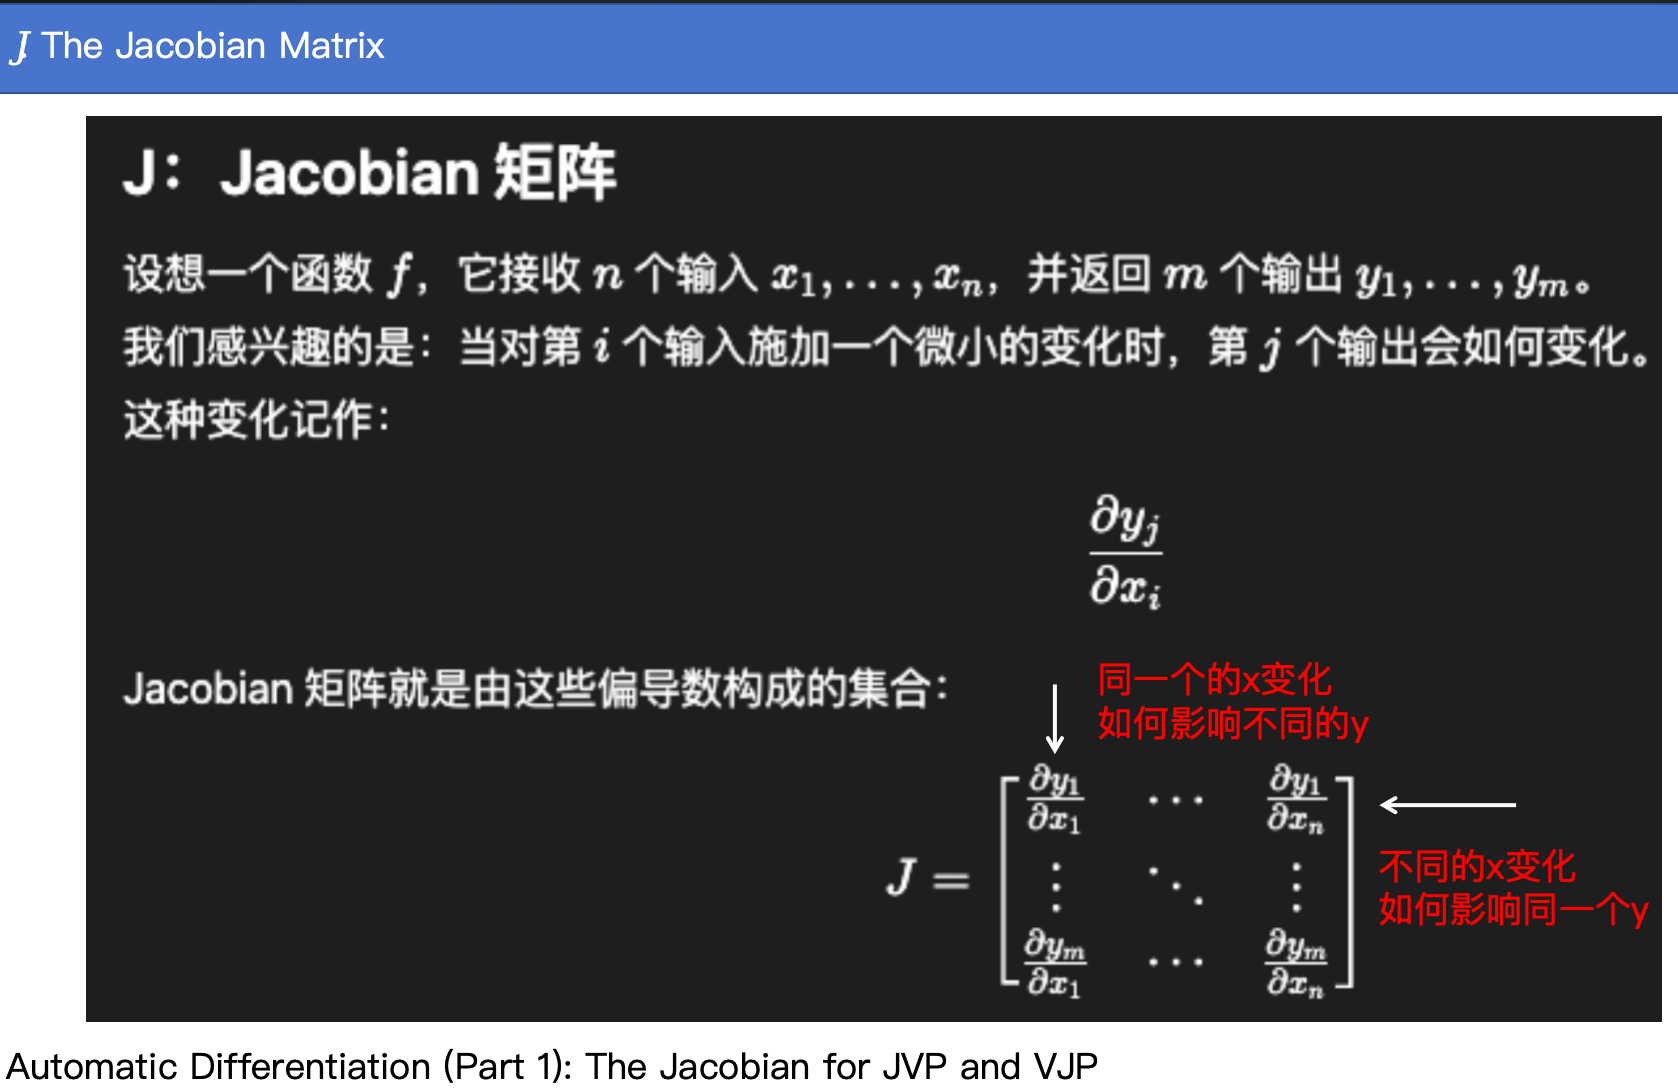
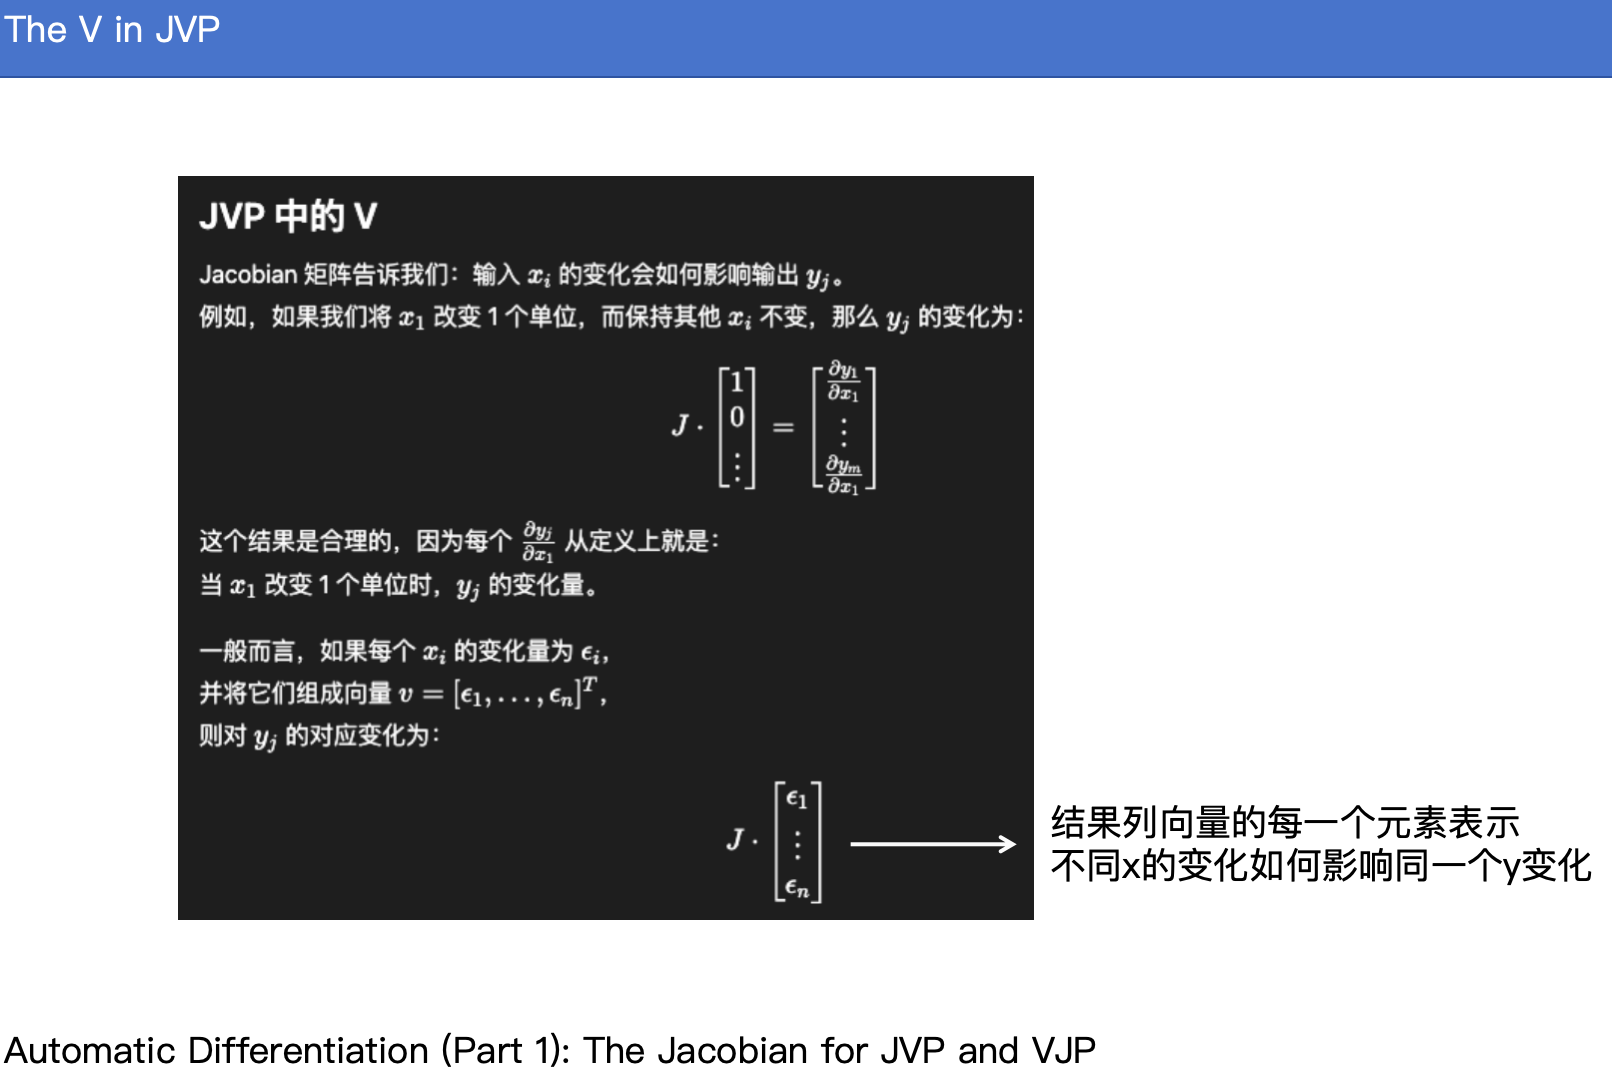
介绍雅可比矩阵